今日の目標
アームを動かしてみる
今日出来たこと
アームを動かし、その改良をした
次回やること
電磁石を使ってみる
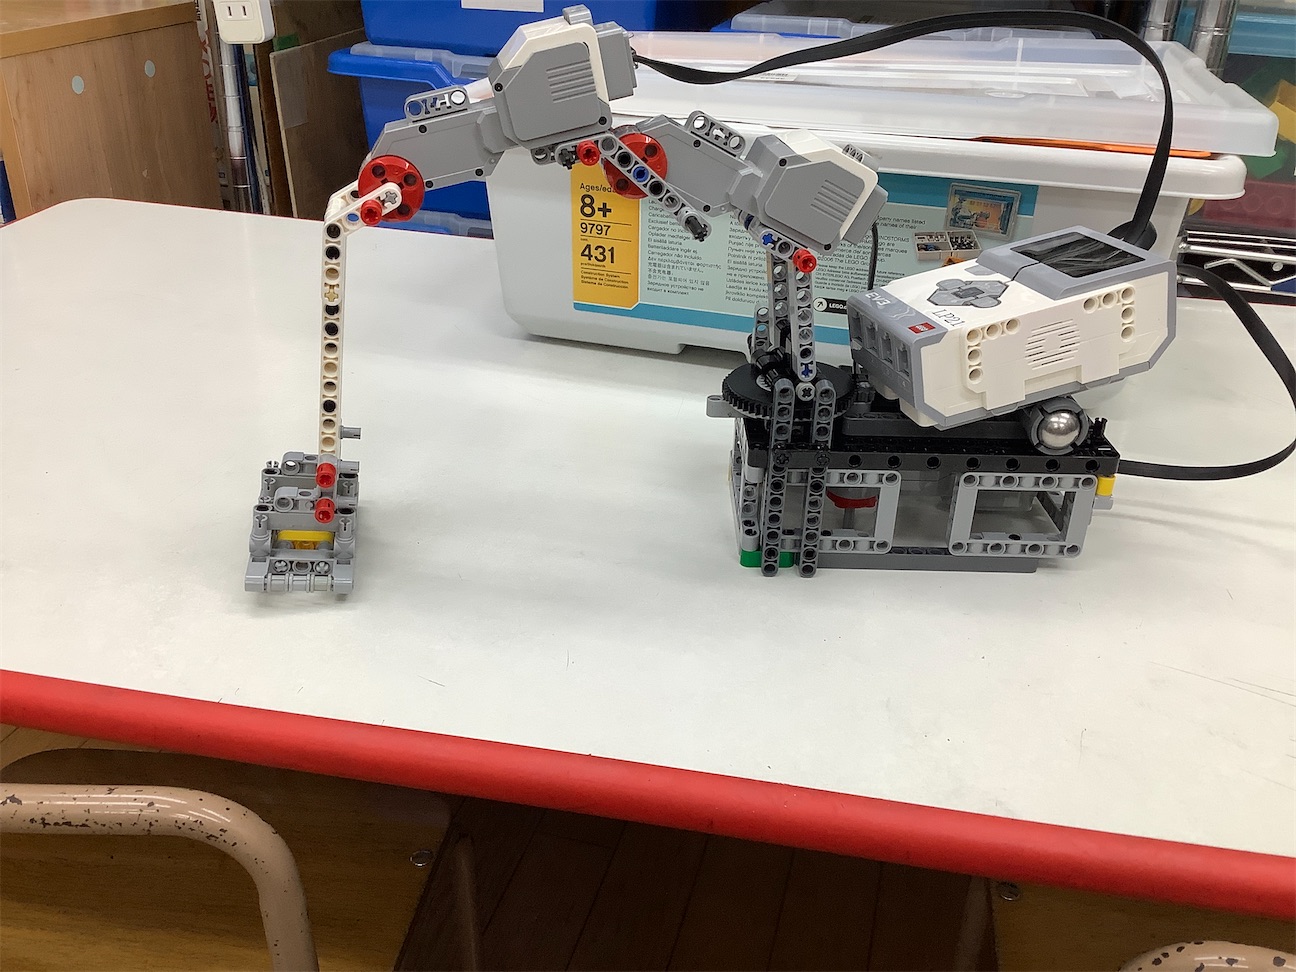
今日の目標
アームを動かしてみる
今日出来たこと
アームを動かし、その改良をした
次回やること
電磁石を使ってみる
今日の目標
ボールを見つけてボールを回収する
今日出来たこと
ボールを見つけられた
次回の目標
ボールを見つけて回収する
さ
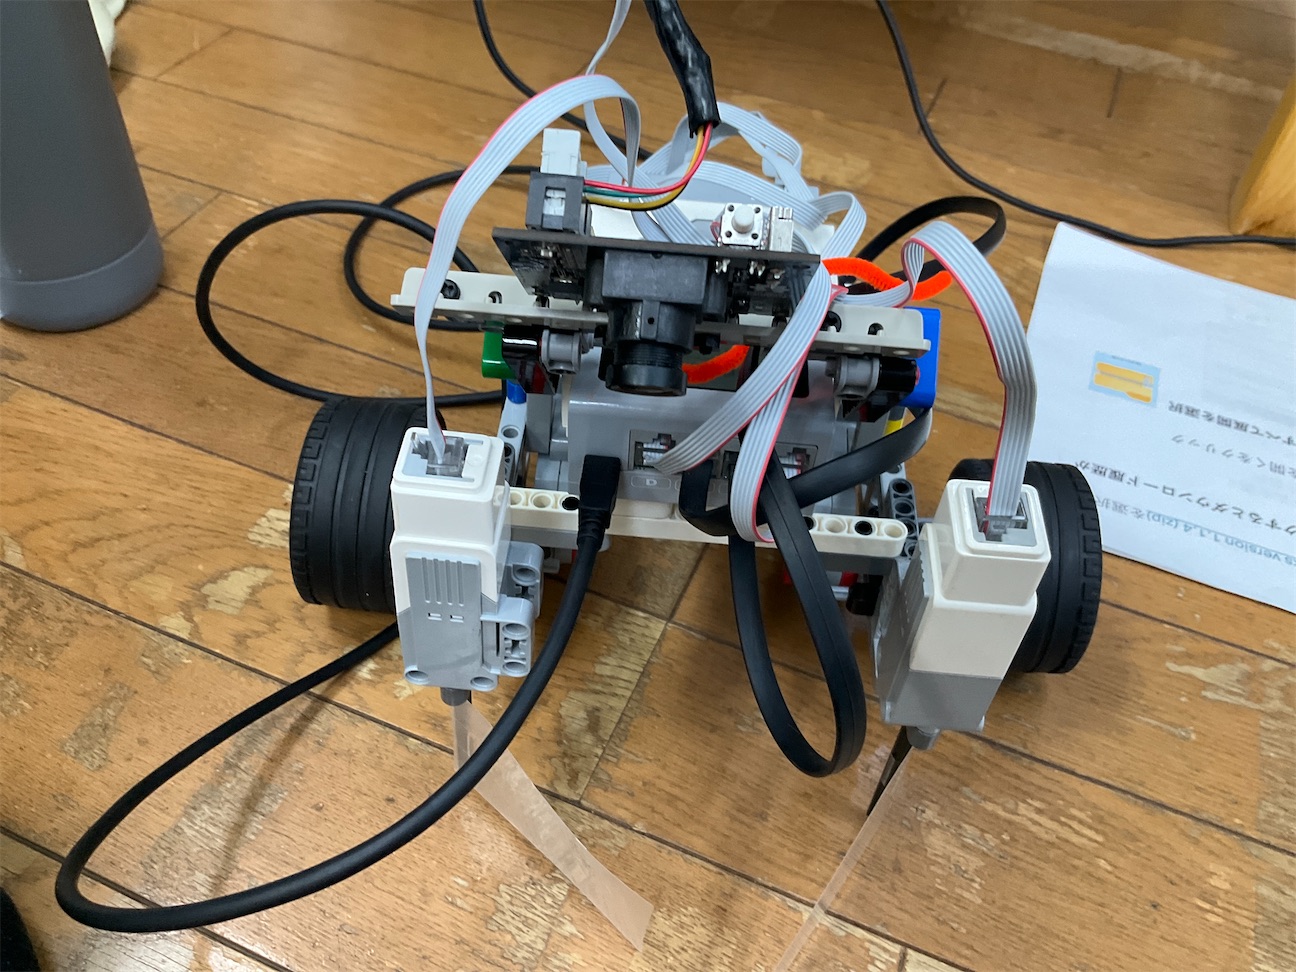
今日の目標
フラッグをあげる装置内の補強
今日出来た事
フラッグをあげる装置の補強として重りをつけた。
次回の目標
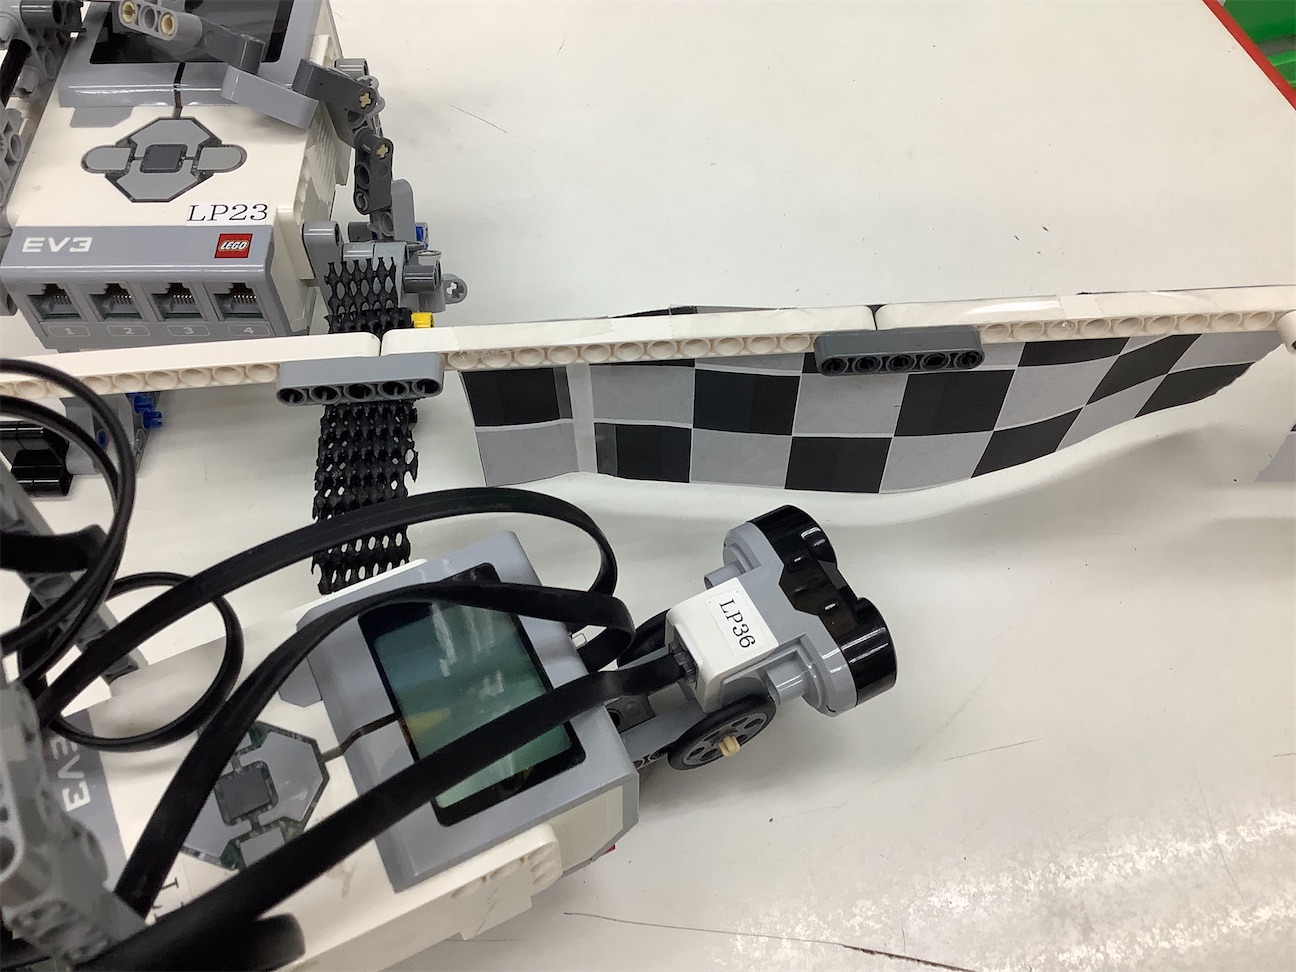
F1ロボットのしょう飾する
わ今日の目標は頑丈にした
わ今日出来た事
ゆるゆるだった前の部分を強化させた
パーツを整理した
次回の目標
装置を完成させる
ダンボールで外装を作る📦
今日出来た事
かべに当たったぼるのプログラムを作った。
今日の目標
壁に当たったボールの動きを入れる
じかいのもくひょう
プレゼンを作る
今日の目標
ボールが壁に来た時敵の方に蹴る改善
今日できたこと
ボールが壁に来た時に敵も方に蹴る改善、プレゼンを少しやった
次回の目標
プレゼンの続きをする
マイコンを新しくし、YOLOposeのプログラムを書いてからしばらく空いてしまったが、
[
マイコンにパソコンからBLE通信を受信するプログラム,
カメラで人間を検出するプログラム,
パソコンからマイコンにカメラで得た情報をBLE通信するプログラム
]
が無事に動く事が確認できた。
ただし、新しいマイコンの足が著しく傾いていたのを修正しようとしてうまくいかず、
今回はブレッドボードを使うわけもないので通信と全く関係ない所に無駄に時間を費やしてしまった。
次回からはこういうことのないように。
とにかく動作確認はできたので、次回以降はなんの動きを使うか考えて2パターンくらい実装したり動きの段階を確認してそれに合わせて反応するプログラムを実装したりしたい。(Ex:手をあげて前にも出す→1.手をあげる2.前に出す)